コンセプト
MADOCA-PPP とは
MADOCA-PPP (Multi-GNSS Advanced Orbit and Clock Augmentation - Precise Point Positioning)は、準天頂衛星システム(QZSS)の L6 信号から配信される補正情報の一つです。 仰角10度以上の QZS が1機以上、仰角10度以上の補強対象衛星が20機以上見える範囲で利用可能です。
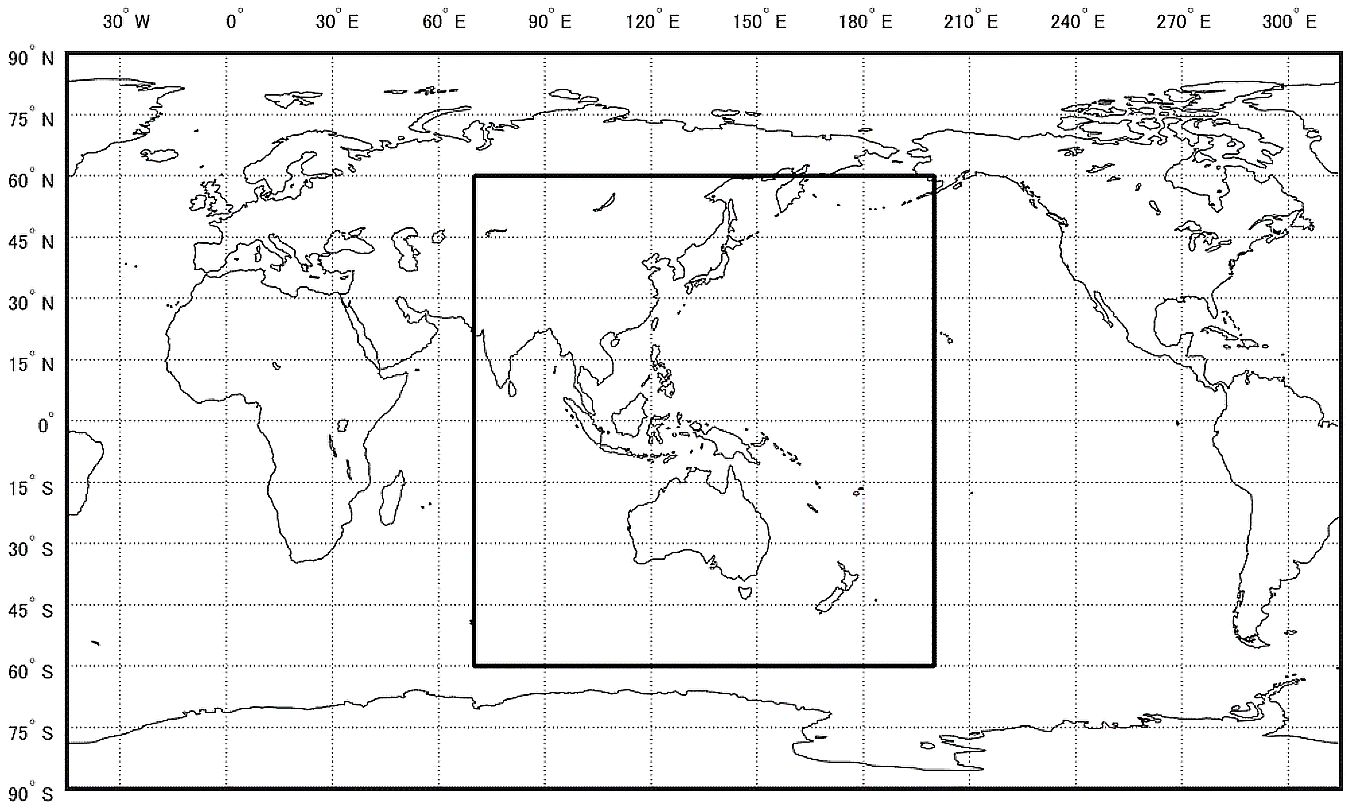
MADOCA-PPP の補正情報を用いることで、精密単独測位(Precise Point Positioning)を行うことができ、センチメータ級の測位精度が得られます。 サービスは L6E 信号から配信され、衛星の軌道・クロック・バイアスの補正情報が含まれています。 補強対象となる GNSS は GPS, GLONASS, Galileo, BeiDou, QZSS です。 用いるアルゴリズムにもよりますが、数十センチ~センチメータ級の精度が得られるまで30分程度要します。
2025年より、QZSS の7機体制の整備がはじまりました。 これに伴い、QZS6, QZS7 の L6D 信号から広域電離圏補正情報が配信されることになりました。 従来の L6E 信号と併せて用いることで、収束時間を10分程度まで縮めることが可能になりました。
重要
広域電離圏情報配信については、現在技術実証中です。 詳細は下記 Service Level Information をご覧ください。
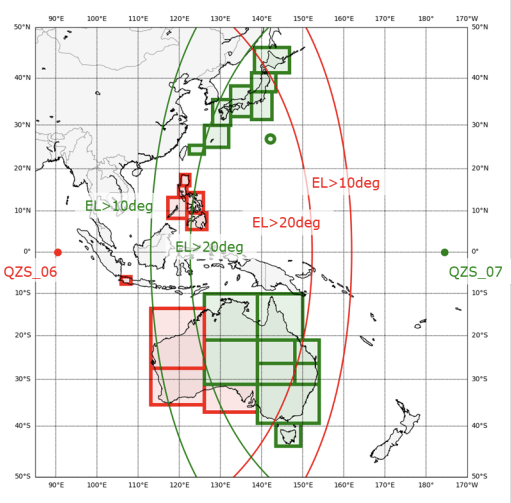
加えて 2026-08-30 時点では、日本を覆う L6D を配信する QZS7(各 QZS 衛星と高精度測位サービス)が搭載機器の機能確認中で、まだ信号を送信していません3。 日本国内では広域電離圏補正を受信できないため、収束は MADOCA-PPP 単独の約 30 分となります。 フィリピン・インドネシア・オーストラリア西部では、QZS6 からの配信を利用できます。
本ガイドを通して、この MADOCA-PPP 広域電離圏補正サービスを体験していただきます。
QZSS が配信する補正情報とその位置づけ
QZSS の L6 信号からは2種類の補正情報が配信されています。 一つはセンチメータ級測位補強サービス(CLAS)で、日本全土をカバレッジとし、約 1 分でセンチメータ級の精度が得られるのが特徴です。 そしてもう一つが MADOCA-PPP で、QZSS 可視域(アジア・オセアニア)をカバレッジとし、数十分でセンチメータ級の精度が得られるのが特徴です。 2つに共通するのは、補正情報を通信回線ではなく QZSS からの衛星配信で受け取る点にあります。 基準局や携帯回線を用意しなくても、受信機単体で精密測位を始められます。
| 測位手法 | 補正の配信 | カバレッジ | 収束(目安) | 通信インフラ |
|---|---|---|---|---|
| RTK | 基準局との通信 | 基線 ~10 km | 数秒 | 要 |
| ネットワーク RTK (VRS) | 基準局ネットワークとの通信 | 地域(ネットワークの範囲) | 数秒 | 要 |
| CLAS (PPP-RTK) | QZSS 衛星配信 (L6D) | 日本国内 | 約 1 分 | 不要 |
| MADOCA-PPP | QZSS 衛星配信 (L6E) | QZSS 可視域(サービス範囲) | 約 30 分 | 不要 |
| MADOCA-PPP + 広域電離圏補正 | QZSS 衛星配信 (L6E + L6D) | 広域(サービス範囲) | 約 10 分 | 不要 |
RTK / ネットワーク RTK は瞬時にセンチメータ級の精度が得られますが、基準局との距離に制約があり、かつ補正情報を受信するための通信回線が別途必要です。 CLAS (PPP-RTK) は RTK と PPP の中間に位置する技術で、PPP ほどの広域はカバーしないものの、RTK より広いエリアで RTK 並みの収束性が得られるのが特徴です。
MADOCA-PPP は衛星配信のみで広域をカバーできる代わりに収束に時間がかかる、というトレードオフです。
QZS 衛星と高精度測位サービス
各 QZS 衛星が L6 信号から配信する高精度測位サービスは下表のとおりです。
| 衛星名 | L6D PRN | L6D 配信サービス | L6E PRN |
|---|---|---|---|
| QZS2 | 194 | CLAS (2) | 204 |
| QZS4 | 195 | CLAS (1) | 205 |
| QZS1R | 196 | CLAS (2) | 206 |
| QZS3 | 199 | CLAS (1(*1), 2) | 209 |
| QZS6 | 200 | MADOCA-PPP 広域電離圏補正(フィリピン、インドネシア、オーストラリア西部) | 210 |
| QZS7(*2) | 201 | MADOCA-PPP 広域電離圏補正(日本、オーストラリア東部) | 211 |
- L6E は全機が MADOCA-PPP(軌道・クロック・位相バイアス補正)を配信する。
- CLAS のかっこは配信パターンを示す。
- (*1) 通常はパターン 1 を配信するが、他の衛星が何らかの理由で長期間利用できない場合などにパターン 2 を配信することがある。
- (*2) 2026-08-30 時点で In commissioning(試験運転中)のステータスで、搭載機器の機能確認中のため信号は未送信。
- QZS1 は QZS1R に置き換え済み。QZS5 は H3 ロケット 8 号機の打上げ失敗(2025-12-22)により喪失したため、本表には含まない4。
本ガイドで体験するのは、各機の L6E と QZS6/QZS7 の L6D を併用して収束を短縮した MADOCA-PPP + 広域電離圏補正 です。
Float PPP と PPP-AR/Iono
PPP の収束時間は、搬送波位相の整数値不定性(アンビギュイティ)をどう扱うかで大きく変わります。
- Float PPP — アンビギュイティを実数のまま推定する方式で、収束に数十分かかります。
- PPP-AR (Ambiguity Resolution) — 位相バイアス補正を用いてアンビギュイティを解く方式で、精度・収束性が向上します。MADOCA-PPP は L6E でこのバイアス補正を配信しており、PPP-AR を利用することができます。
- PPP-AR/Iono — さらに広域電離圏補正(L6D)を適用することでアンビギュイティ決定を後押しし、収束時間が約 10 分まで短縮されます。
本ガイドではこの PPP-AR/Iono を動かし、UI 上で収束の様子を観察します。
受信機が出力するデータ
PPP エンジンは、受信機自身が測った観測量(擬似距離・搬送波位相)に対して QZSS L6 から届く補正情報を適用し、計算を行います。 本ガイドの構成では、両方を 1 本の SBF ストリーム(Support メッセージ群)にまとめ、受信機の USB1 ポートから出力します。
受信機を USB で接続すると WSL 側に 2 つのシリアルポート(/dev/ttyACM0 / /dev/ttyACM1)が現れますが、SBF が流れているのは一方だけで、起動スクリプトが中身を見て自動判別します。 判別したポートは、コンテナ内では常に /dev/ttyACM0 として見えるように渡されるため、UI で設定するパスは環境によらず ttyACM0 で固定です。 受信機側の具体的な設定は「付録:受信機の手動設定」を参照してください(通常は start.bat が自動で行います)。
次のステップ
-
高精度測位補強サービス(MADOCA-PPP), QSS, https://qzss.go.jp/technical/system/madoca.html, 2026-07-15 アクセス ↩
-
Coverage area of MADOCA-PPP ionospheric correction data, QSS, https://qzss.go.jp/en/technical/download/pdf/ps-is-qzss/Coverage%20area%20of%20MADOCA-PPP%20ionospheric%20correction%20data_20250714.pdf, 2026-07-16 アクセス ↩
-
みちびき7号機が準静止軌道に入りました, QSS, https://qzss.go.jp/info/information/qzs7_260822.html, 2026-08-30 アクセス ↩
-
H3ロケット8号機の打上げ失敗及び準天頂衛星システム「みちびき5号機」の喪失について, QSS, https://qzss.go.jp/info/information/qzs-5_251225.html, 2026-08-30 アクセス ↩